 TIGERFASTENERS
ねじは「カチッ」まで逆に回してから締める:NASA との共同研究がその瞬間を力の信号で測った
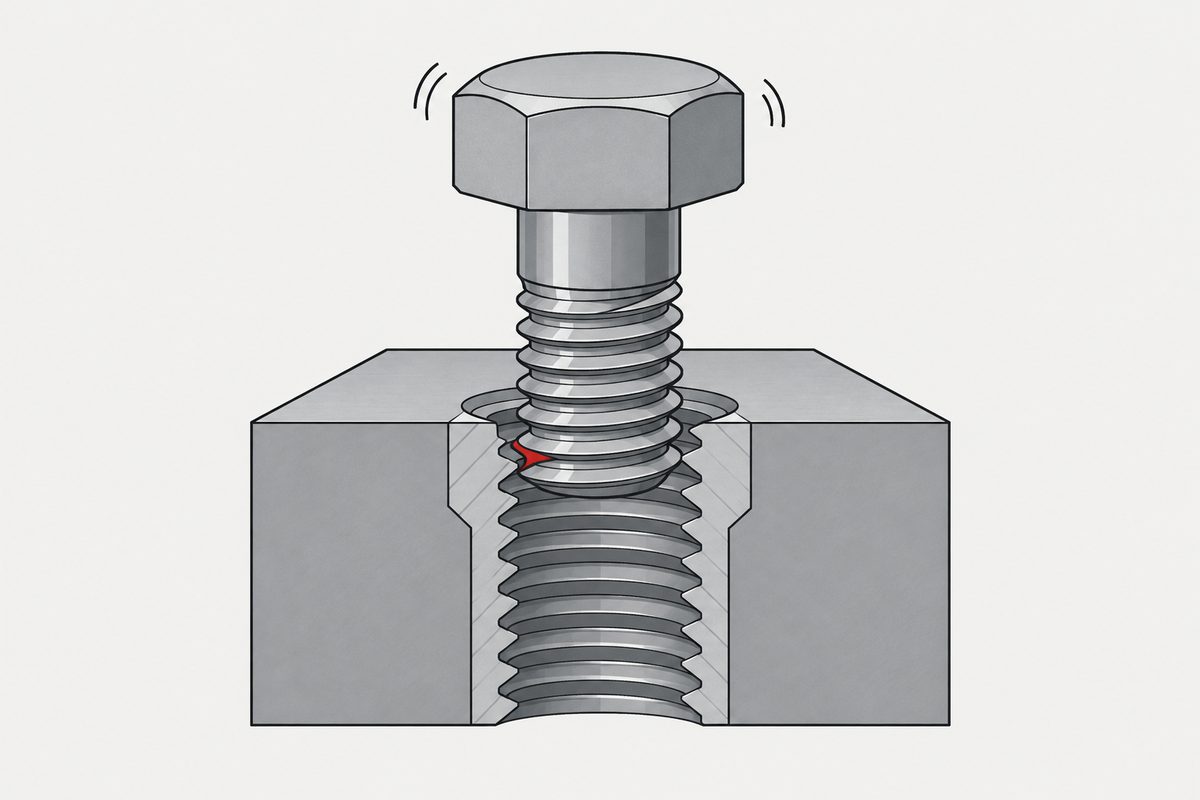
2023 年 10 月、Yahoo!知恵袋に「ボルトのネジ山が潰れる原理は?」という質問が出ました。斜めに無理やりねじ込んで半山ずれ、元のねじ山を再タップしたようなものか、という問いです。二つの回答は振動によるゆるみや繰返しの脱着などを挙げ、斜めにねじ込む話には触れていません。ねじ込む前に緩める方向へ回し、「カチッ」と来てから締めるやり方があります。1998 年に NASA ジョンソン宇宙センターとの共同研究としてまとめられた論文は、その手応えをボルト軸方向の力として測りました。まっすぐなら約 0.7 lb の落ち込みが一度、中程度に傾いていると複数回。ある傾き方向では、モデルは約 10° を超えるとボルトが落ちなくなると予測しています。読了まで約 9 分。
半分で止まった質問
質問者の Circle-K さんは 2023-10-09 に、工学と DIY のカテゴリで質問しました。自分で二つの仮説を出しています。 斜めに無理やりねじ込み、半山ずれて元のねじ山が再タップされたのではないか。あるいはごみが入ったのではないか。 ベストアンサーは別の話で、締めたねじが振動や経年でゆるみ、接合部ががたつくうちにおねじが削れていく、というものでした。 もう一つの回答は、繰返しの脱着、ねじ径が小さいのに強く締めた場合、めねじの材料が柔らかい場合を挙げています。
二つの回答自体は実験による検証ではなく、「斜めにねじ込む」の半分は残ったままです。これはねじ込み始めの数秒の話で、 その数秒にできる動作があります。逆回しです。 なめてしまった後にどちら側が壊れたかを見分ける話は ねじがなめた:壊れたのはどちら側かで書きました。このページはその前の段階を扱います。
論文の目的
M. A. Diftler(Lockheed Martin、ヒューストン)と I. D. Walker(Clemson 大学)の 〈Experiments in Aligning Threaded Parts Using a Robot Hand〉です。著者版の日付は 1998-03-05、 正式版は 1999 年の IEEE Transactions on Robotics and Automation に掲載されました。 Clemson 大学、Rice 大学、NASA ジョンソン宇宙センターの共同研究で、Stanford/JPL ハンドでねじ部品の角度ずれを見つけて修正することを目標にしています。 論文は、国際宇宙ステーションや惑星基地を、位置データが事前に得られない環境として挙げています。
著者は第 2 節で、逆回しするとボルトがある点でめねじに落ち込み、見えない状態で作業する人はこれを合わせの目安によく使う、 characteristic click を感じてから締め方向に回す、と書いています。論文の狙いは、この手の感覚を機械が測れる数値に置き換え、 どれだけ、どちらに傾いているかを機械に教えられるかを確かめることでした。
| 項目 | 条件 |
|---|---|
| ボルト | 1/2-13 UNC-2A 鋼製ボルト(呼び径 0.5 in) |
| めねじ | アルミニウム製ナットプレートに鋼製ねじインサート(HELICOIL)。宇宙用アルミ部品で使われる構成 |
| ボルト先端 | テーパ付き、テーパ角は呼び 22.5°。ねじ山は数回転かけてゼロから全高まで成長 |
| インサートのねじ山 | 最初から全高 |
| 治具 | モータでナットプレートを回転。ボルトは ±15° まで傾けられる。軸方向予荷重は 0〜約 9 lb |
| 測定 | 6 軸力覚センサ。使えるのはボルト軸方向の力だけ |
| 換算 | 軸方向剛性 26 lb/in。力の変化はボルトの軸方向変位に比例 |
SI に直すと(当サイトの換算)、9 lb は約 40 N、26 lb/in は約 4.55 N/mm です。論文は予荷重の違いを比較しておらず、この数字を手で押す力の目安にはできません。
「カチッ」の正体
鍵はボルト先端のテーパです。ねじ山はテーパ面の上でゼロから始まり、先端に行くほど小さくなります。めねじ側は一山目から全高です。 めねじを緩める方向に回すと、その山の始まりがボルトのねじ山に沿って下がり、当たるボルトのねじ山は一周ごとに小さくなります。 ある角度で、当たっている部分がめねじの径に収まる大きさになり、ボルトが落ちます。 測定でも、落ちる直前に力がゆっくり下がり(ボルトのねじ山がめねじの山の始まりに沿って滑り下りる)、その後に落ち込みが来ています。
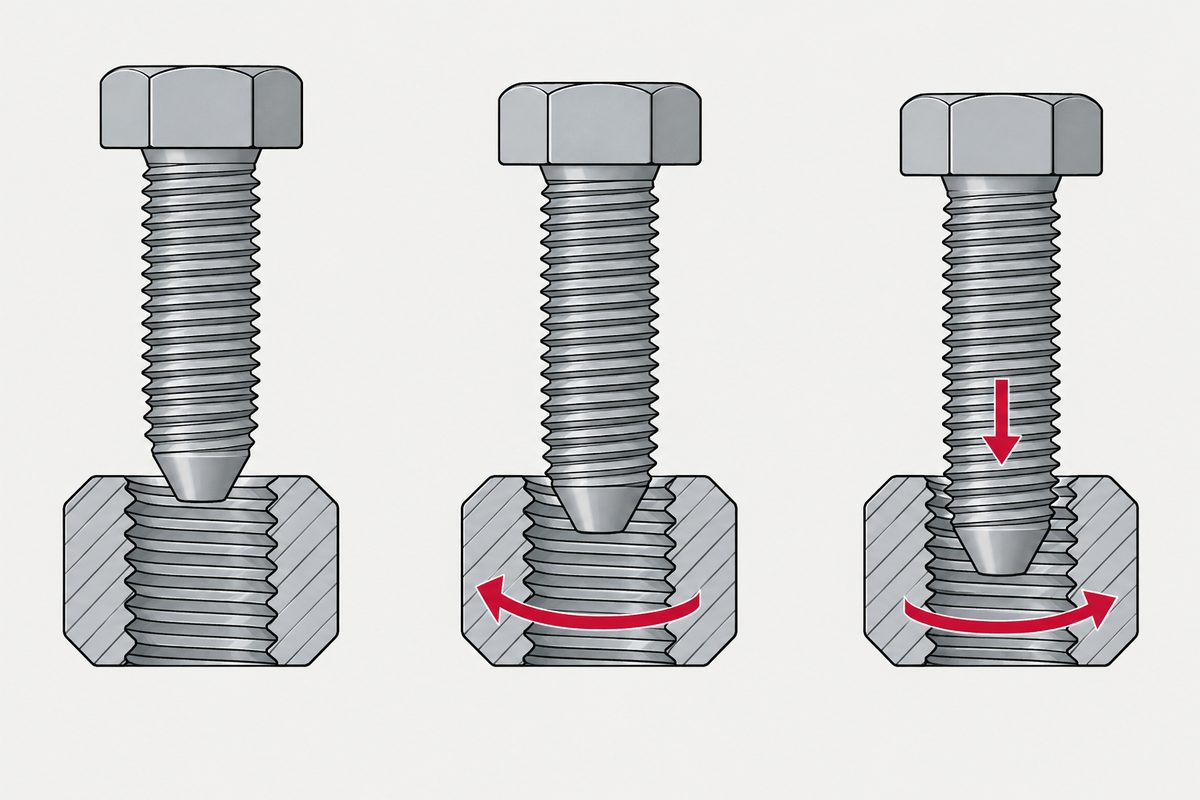
落ちた後は両者のねじ山の始まりがすれ違った状態になります。十分まっすぐなら、締め方向に回せば正常にかみ合い始めます。 ただし同じモデルは、傾きが大きいと落ちた結果が斜め掛かりになりうることも示しており(次の節)、「落ちた」こと自体は保証になりません。
ボルト先端の形と名前は ボルトの端には二文字の名前がありで扱いました。 ここではその続きとして、面取りがあるときに手でどう使うかを見ます。
測れたこと
| 傾き | 現れた信号 | 出典 |
|---|---|---|
| 約 0° | ゆっくり下がった後に明確な落ち込みが一回。定常で約 0.7 lb。回転は約 20°/s で、全体で 0.5 秒未満 | Fig.11 |
| 10° | 速い落ち込みが二回と、遅いものが一回 | Fig.12 |
| 約 10° まで | 測定とモデルが一致(−rz 方向) | Fig.15 |
| 約 10° 超 | 2 点接触モデルはボルトが落ちなくなると予測 | Fig.15 |
| +ry 方向 4° 以上 | すべて遅い落ち込みで、モデルでは予測できない | Fig.14 |
0.7 lb は約 3.1 N です。論文の式で力の変化を軸方向剛性で割ると、変位は約 0.027 in、0.68 mm 前後になり、 1/2-13 のピッチ(約 1.95 mm)の三分の一程度です。これは当サイトが論文の数値から逆算した目安で、論文自体にこの値はありません。
著者は速い落ち込みを primary drop、遅いものを secondary drop と呼んでいます。速いほうはモデルで説明でき、 遅いほうについては原因が分からないと率直に書き、傾き面の外でのねじ山の接触が関係していそうだとしています。 結論では、中程度の傾きで逆回しすると力の変化が複数回現れ、それ自体が傾きの明確な兆候だと述べています。 これはセンサで測った力で、これらの変化がすべて手で分かる複数回の手応えになるかは、論文では人を対象に確かめていません。
いちばん深い落ち込みは、いちばんまっすぐではない
著者自身が直感に反すると書いた結果があります。2 点接触モデルでは、斜め掛かりになる手前まで、傾きが大きいほど落ちる距離がわずかに大きくなります。 そのため最大の落ち込みは斜め掛かりの臨界角の少し手前で起きます。試験データもこの予測を支持し、他の傾き方向でも見られました。
つまり「いちばん深く落ちた=いちばんまっすぐ」は成り立ちません。ただしモデルと試験データはどちらも、最大の落ち込みでもまだ斜め掛かりにならない範囲にあり、 そのまま締めればかみ合うことを示しています。当サイトの読み方では、手作業でいちばん深い位置を探す必要はありません。ただし論文が示したのは「最大の落ち込み」が斜め掛かりでないことで、 はっきりした「カチッ」ならどれでも安全だという保証ではありません。
関連して、2 点接触モデルでは傾き 0° と 7° で落ちる距離がほぼ同じです。一回の落ち込みの大きさだけではまっすぐか 7° 傾いているかを区別できず、 一回転分の逆回しの中で何回、どんな形の落ち込みが出るかを見る必要があります。
モデルの中の斜め掛かり
知恵袋の仮説に戻ります。2 点接触モデルでは、ボルトが落ちた後の結果が二通りあります。傾きが小さければ両側が一緒に落ち、ねじ山はめねじの山にかみ合います。 傾きが大きいと落ち方が不均一になり、片側のねじ山は落ちてももう片側は落ちません。モデルはこの状態を cross threading と呼んでいます。
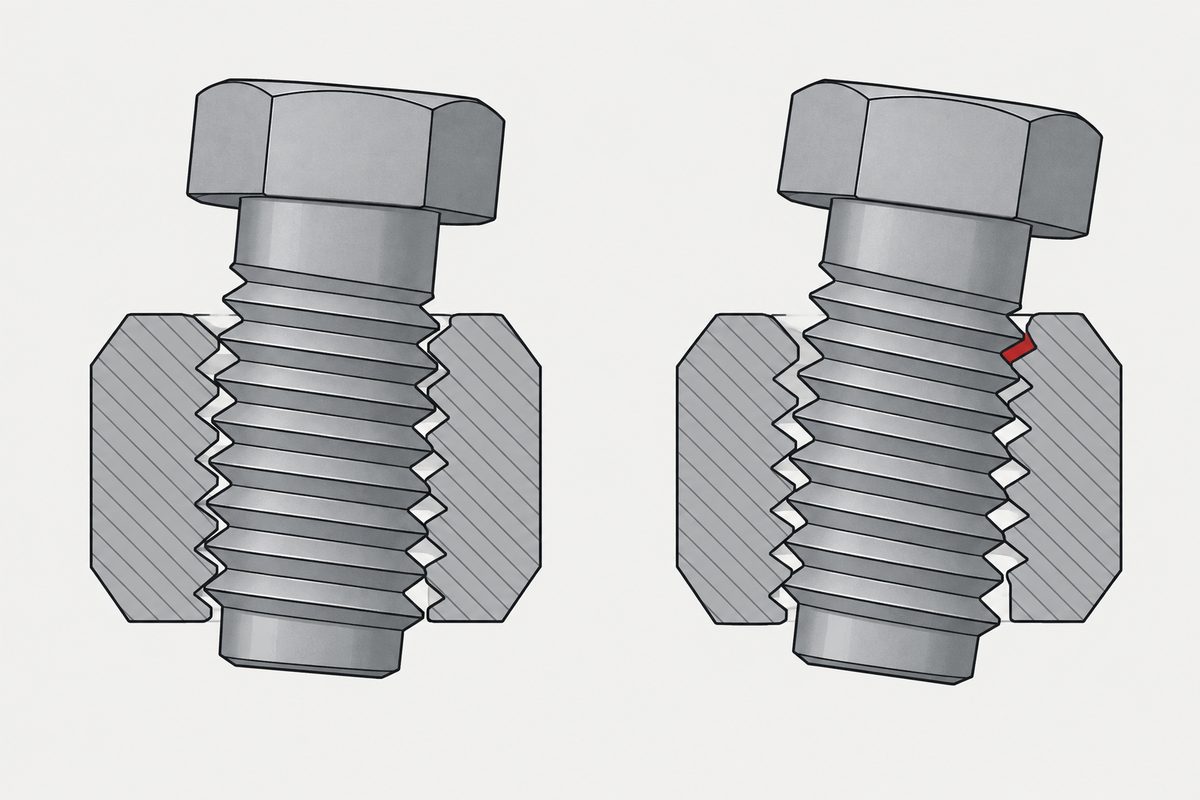
これは質問者の「半山ずれ」と形の上では近く、片側は落ち、反対側は落ちていません。そのまま締め込むと再タップと同じことになるのかは、 論文では試験しておらず、当サイトも結論を出しません。論文の第 1 節が述べているのは別の点です。従来の自動締結はトルクで判断しており、 トルクが十分高くなった時点で分かるのは、斜め掛かりが起き、挿入に失敗し、たいていは部品がすでに傷んでいるということだけでした。 逆回しの利点は、締める前に分かることです。
ロボットハンドの成績
論文はまた、傾きが大きいとき、ボルトが落ちる方位が傾きの方向からおよそ 90° ずれることも見つけました。著者はこれをロボットハンドの修正方向の手がかりにしています。
| 装置 | 実際の方向から ±30° 以内 | その他 |
|---|---|---|
| Stanford/JPL 三指ハンド | 20 回中 9 回 | 9 回中 4 回で姿勢を修正できた(目視)。力覚の性能のため合わせの予測の限界が約 5° で、修正後に完全に合ったかは検証していない |
| 固定治具(同じボルト) | 16 回中 10 回 | 残りもすべて約 ±60° 以内 |
著者はハンドの 9/20 を平凡な結果とし、指の関節に位置センサがないためだとしています。提案している手順は、まず 90° の関係で候補を絞り、 いくつかの方向に傾けて落ち込みが最大になる方向を探すもので、調べる方向を 360° から 60°〜90° に絞れると見込んでいます。 これは機械向けの話で、人が落ち込みの方位を感じ取れるかは論文で試験していません。次の手順で使うのはその前の結果だけです。
現場での手順
論文のメカニズムをもとに当サイトがまとめた、手でねじ込み始めるときの手順です。右ねじの場合で、左ねじは方向が逆になります。
- 目で軸を合わせてから軽く押し付けます。論文の治具の予荷重は 0〜約 9 lb(約 40 N)です。押し付け力の大小の比較は論文にもなく、当サイトも測っていません。
- 落ち込みを感じるまで、緩める方向にゆっくり回します。論文は手で何回転させるかを定めていません。当サイトの推論では、一条ねじなら山の始まり同士は相対的に一回転するうちに一度すれ違うので、たいてい一回転以内に来ます。論文が見ているのも逆回し一回転分の経過です。
- はっきりした「カチッ」が一回来たら止め、締め方向に回します。いちばん深い位置を探す必要はありません(論文:最大の落ち込みでも斜め掛かりではない)。これは論文をもとに当サイトがまとめたやり方で、論文は人の手で検証していません。
- 一回転の中で何度も来るなら、傾いている可能性があります。論文は中程度の傾きで力の変化が複数回出ることを傾きの兆候としています。当サイトとしては、いったん離して軸を合わせ直し、もう一度逆回しすることを勧めます。
- 急に重くなったら抜いてやり直します。これは当サイトの勧めで、論文では試験していません。論文の第 1 節によれば、トルクが高くなって斜め掛かりに気づいた時点では部品はたいてい傷んでいます。
- アルミ部品とねじインサートは論文が測った組合せです。論文の試験体はアルミ板の鋼製 HELICOIL インサートで、インサートは一山目から全高です。著者は宇宙用アルミ部品でこのインサートが使われると書いています。他の材料との比較はないため、アルミ部品のほうが逆回しをより必要とするとは言えません。
逆回しはねじ込み始めのためのもので、すでにねじ山が壊れて空回りする穴はこのページの範囲外です。その場合は ボルトが空回りする穴に、何を詰めれば効くのかを参照してください。
このページから言えないこと
論文の主なデータは、1/2-13 UNC の鋼製ボルト 1 本とアルミ板内の鋼製 HELICOIL インサートの組合せを、モータでナットプレートを回して測ったものです。 人の手でも、メートルねじでもありません。「傾き約 10° を超えると落ちない」は一つの傾き方向での 2 点接触モデルの予測で、測定で言えるのは 10° までモデルと一致したことです。 別の方向では 4° 以上でモデルが説明できない遅い落ち込みばかりになりました。10° をどのボルトにも当てはまる上限として扱うことはできません。
モデルは準静的で、定常の力変化だけを扱います。ねじ山の形は実際の丸みのある形を先端を切った正三角形で近似しており、一部の方向ではボルトとナットの公差に合わせてパラメータを少し調整しています。 著者は治具が実用には向かないと明記し、複数のボルトでマップを作ることは今後の課題としています。他のねじ山形状、寸法、材料、手作業にそのまま広げることはできません。
「人がカチッを感じる」は論文の記述で、人を対象にした試験はしていません。電動工具も試験しておらず、逆回しの回数も示しておらず、 斜め掛かりのまま締めると再タップになるかも調べていません。0.68 mm の落ち込み量は当サイトが論文の式と数値から逆算した目安です。 上の手順は当サイトがメカニズムからまとめたもので、論文が提案した作業標準ではありません。
この記事は手順 2、ねじを扱います。全体の順序は相手材、ねじ、頭部、駆動部、表面処理、書類で、これを崩すと微調整ではなく手直しになる理由はねじの決め方にあります。
よくある質問
締める前に逆回しするのはなぜですか?
ボルト先端にはテーパがあり、ねじ山はその上でゼロから始まります。緩める方向に回すと、めねじの山の始まりが小さくなっていくボルトのねじ山に沿って下がり、ある時点でボルトがわずかに落ちて山の始まり同士がすれ違います。これが「カチッ」です。十分まっすぐなら、その後に締め方向へ回すと正常にかみ合い始めます。Diftler と Walker の論文は、見えない作業で人がこれを合わせの目安に使うと書いています。
逆回しで何度もカチッと来るのはどういう意味ですか?
ボルトが傾いている可能性があります。論文ではセンサで、まっすぐなら約 0.7 lb のはっきりした落ち込みが一回、傾き 10° では速い落ち込み二回と遅いもの一回が測られました。著者は結論で、中程度の傾きで力の変化が複数回出ること自体が傾きの明確な兆候だとしています。人の手での試験はなく、当サイトとしてはいったん離して合わせ直すことを勧めます。
どれくらい傾くとねじ込めなくなりますか?
論文の 2 点接触モデルは、ある傾き方向で約 10° を超えるとボルトがめねじに落ちなくなると予測し、測定は 10° まではモデルと一致しました。別の方向では 4° 以上でモデルが説明できない信号が出ています。1/2-13 UNC ボルトとねじインサートの結果で、一般的な上限ではありません。
いちばん深く落ちたときが、いちばんまっすぐですか?
いいえ。論文では最大の落ち込みが斜め掛かりの臨界角の少し手前で起き、著者自身が直感に反すると書いています。ただしモデルと試験データは、最大の落ち込みでも斜め掛かりにならない範囲にあることも示しており、当サイトは手作業でいちばん深い位置を探す必要はないと考えます。論文が示したのは最大の落ち込みが斜め掛かりでないことで、どの「カチッ」でも安全という保証ではありません。
参考資料
- Diftler, M. A. & Walker, I. D.(1999)—— Experiments in aligning threaded parts using a robot hand、IEEE Transactions on Robotics and Automation 15(5):858–868
- 同論文の著者版(1998-03-05)、NASA Technical Reports Server で全文公開
- Yahoo!知恵袋(2023-10-09)—— ボルトのネジ山が潰れる原理や原因はなんでしょうか?
- ボルトの端には二文字の名前があり、そのうち二つは長さを増やす
- ねじがなめた:壊れたのはどちら側か
論文は NTRS の著者版全文を読み、節番号と数値は著者版に従いました。正式版の巻号・ページは Crossref で照合しています。図の目盛りは手元のテキストでは読み取れないため、本文に明記された数値だけを引用しました。lb・in から N・mm への換算と 0.68 mm の落ち込み量は当サイトの計算です。現場の手順は論文のメカニズムをもとに当サイトがまとめたものです。
お問い合わせ
組立現場でねじ込み始めのかじりや斜め掛かりが多い場合は、お見積りの際にねじの呼び、めねじの材料(鋼、アルミ、ねじインサートの有無)、見えない位置での作業かどうかをお知らせください。それに合わせて先端形状とねじの選択肢をご提案します。
お見積り依頼
品名と数量をお知らせください。可否、納期、価格をご返信します。
直接メールでも承ります sales@tigerfasteners.com