 虎牌螺絲
螺絲先倒轉到「喀」一聲再鎖:一篇 NASA 合作論文把那一下量成了力訊號
2023 年 10 月,Yahoo!知恵袋有人問:螺栓的牙為什麼會被壓壞?是不是「斜めに無理やりねじ込んだ」,錯開半個牙,等於把原本的牙重新攻了一次?兩則回答講的是振動鬆脫、反覆拆裝等原因,斜著鎖進去那一半沒有人接。有一種做法是起頭前先往鬆的方向轉,等到「喀」一聲再鎖。1998 年一篇在 NASA 詹森太空中心合作完成的論文,把那一聲量成了沿螺栓軸的力訊號:正對時是一次約 0.7 lb 的下降,中度偏斜時變成好幾下;在其中一個傾斜方向上,模型預測超過約 10° 螺栓就不再掉進去。閱讀約 9 分鐘。
那個問題問到一半
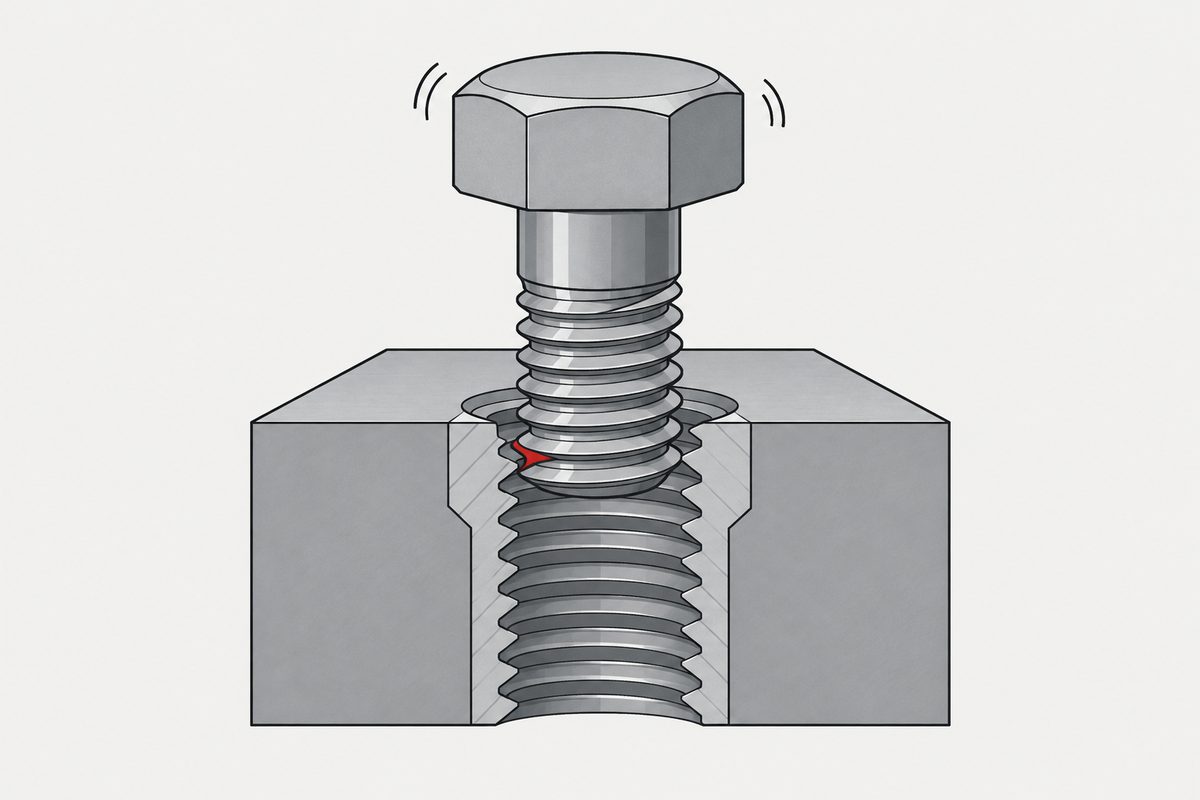
提問者 Circle-K 在 2023-10-09 發問,分類是工學與 DIY。他自己提了兩個猜測: 一是斜著硬鎖進去,牙錯開半個,原本的牙被當成重新攻牙;二是有髒東西跑進去。 最佳解答講的是另一件事:鎖好的螺絲受振動或時間影響鬆掉,接合處晃動,外牙被一點一點磨小。 另一則回答補了三種情況:反覆拆裝、牙徑太小卻鎖得太緊、母牙的材料太軟。
這兩則回答本身不是實驗驗證,而「斜著鎖進去」那一半停在那裡。它其實是起頭那幾秒的事, 而那幾秒有一個動作:先倒轉。 牙已經壞了要怎麼分辨是哪一邊,本站在螺絲滑牙:到底是哪一邊壞了寫過; 這一頁只講還沒壞之前。
論文在做什麼
M. A. Diftler(Lockheed Martin,休士頓)與 I. D. Walker(Clemson 大學)的 〈Experiments in Aligning Threaded Parts Using a Robot Hand〉,作者版日期 1998-03-05, 正式版刊在 1999 年的 IEEE Transactions on Robotics and Automation。研究由 Clemson、Rice 大學與 NASA 詹森太空中心合作, 目標是用 Stanford/JPL 機械手辨識並修正螺紋零件的角度偏差;論文把國際太空站與行星基地列為事先拿不到位置資料的使用環境。
作者在第二節直接寫:倒轉時螺栓會在某一點掉進螺帽,人在看不到的時候常用這個當對準的指標, 感覺到那聲 characteristic click 之後,才往鎖緊方向轉。論文要做的,是把這個人手上的感覺換成機器量得到的數字, 再看它能不能告訴機器「歪了多少、往哪邊歪」。
| 項目 | 條件 |
|---|---|
| 螺栓 | 1/2-13 UNC-2A 鋼螺栓(直徑 0.5 in) |
| 內牙 | 鋁製螺帽板,內裝鋼製 HELICOIL 螺紋襯套(太空用鋁件常用) |
| 螺栓前端 | 有錐度,錐角標稱 22.5°;牙從零截面經過幾圈長到全尺寸 |
| 襯套的牙 | 一開始就是全尺寸 |
| 夾具 | 馬達轉螺帽板;螺栓可傾斜 ±15°;軸向預壓 0 到約 9 lb |
| 量什麼 | 六軸力感測器,只有沿螺栓軸的力有用 |
| 換算 | 軸向剛度 26 lb/in,力的變化與螺栓軸向位移成正比 |
換成公制(本站換算):9 lb 約 40 N,26 lb/in 約 4.55 N/mm。論文沒有比較不同預壓,這個數字也不能直接當成人手該壓多大力。
「喀」是怎麼來的
螺栓前端那段錐度是關鍵。牙在錐面上從無到有,越往下越小;內牙則從第一圈就是全尺寸。 把螺帽往鬆的方向轉,它的牙起點會沿著螺栓上的牙往下滑,碰到的螺栓牙一圈比一圈小。 轉到某個角度,碰到的那一截螺栓牙小到放得進螺帽的直徑,螺栓就往下掉。 論文的量測也看得到這段過程:掉之前力先慢慢下降,那是螺栓的牙沿著螺帽的牙起點滑下去, 然後才是那一下。
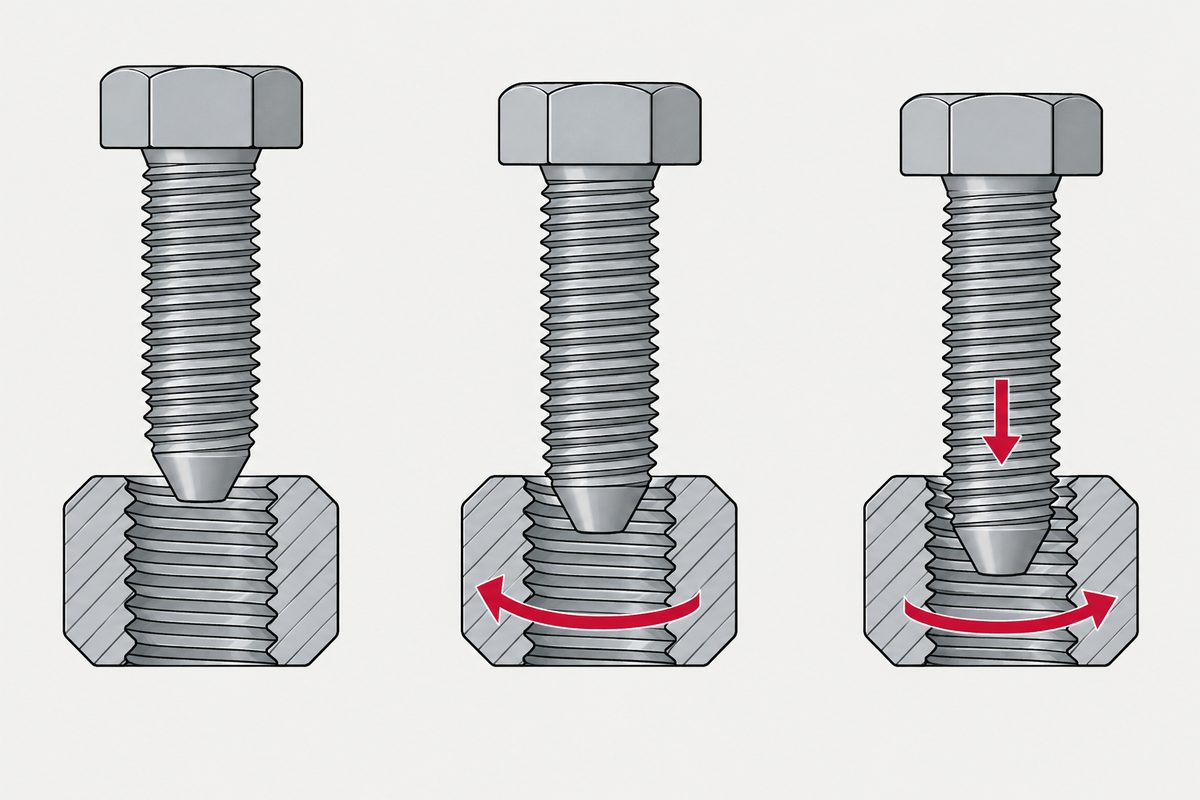
這一下掉下去之後,兩邊的牙起點已經錯開。對得夠正時,接下來往鎖緊方向轉就能開始正常嚙合; 但同一個模型也顯示,傾斜較大時掉下去的結果可能是斜牙(下一節),所以「有掉」本身不是保證。
螺栓末端的形狀與名稱,在 螺栓的末端有一個兩字母的名字裡講過,這裡不重複。 這一頁接著問的是:有了那段導入之後,手要怎麼用它。
量到了什麼
| 傾斜 | 看到的訊號 | 出處 |
|---|---|---|
| 約 0° | 掉之前先慢慢下降,然後一次清楚的下降;穩態約 0.7 lb,螺帽轉速約 20°/s,整個過程不到 0.5 秒 | Fig.11 |
| 10° | 兩次快速下降,加一次慢的 | Fig.12 |
| 約 10° 以內 | 量測與模型吻合(−rz 方向) | Fig.15 |
| 超過約 10° | 兩點接觸模型預測螺栓不再掉入 | Fig.15 |
| +ry 方向 4° 以上 | 全部是慢的下降,模型無法預測 | Fig.14 |
0.7 lb 約 3.1 N。用論文自己的公式回推,力變化除以軸向剛度,這一下的位移約 0.027 in, 也就是 0.68 mm 左右,大約是 1/2-13 牙距(約 1.95 mm)的三分之一。 這是本站用論文數字算出的量級,論文本身沒有寫這個值。
作者把快的下降叫 primary drop,慢的叫 secondary drop。快的有模型可以解釋;慢的作者坦白說不知道是什麼機制造成的, 推測跟牙在傾斜平面以外的接觸有關。作者在結論寫,中度偏斜時倒轉會出現多次力變化,這本身就是偏斜的明確訊號。 這是感測器量到的力;這些變化是否都會變成手摸得出來的好幾下,論文沒有用人做試驗確認。
掉最深的那一下,不是最正的那一下
論文裡有一個作者自己說違反直覺的結果。照兩點接觸模型,在進入斜牙之前,傾斜越大,掉下去的距離反而略大一點, 所以最大的力降出現在略小於斜牙臨界角的地方。試驗數據支持這個預測,其他傾斜方向也看得到。
所以「掉得最深=對得最正」不成立。好消息是模型與試驗數據都指出:最大的那一下仍然在不會斜牙的範圍內, 代表接下來可以順利鎖合。本站的讀法是,用手鎖時不需要去找最深的那一下;但論文證明的只是「最大的力降」仍不斜牙, 不是任何一聲清楚的「喀」都保證安全。
還有一個相關結果:在兩點接觸模型下,0° 與 7° 傾斜掉下去的距離差不多。單看一下掉多少,分不出正對與歪了 7°; 要看倒轉一整圈的過程裡出現幾下、每一下長什麼樣子。
斜牙在模型裡長什麼樣
回到知恵袋那個猜測。論文的兩點接觸模型裡,螺栓掉下去之後有兩種結局。 傾斜夠小時,兩側一起落下,牙對上螺帽的牙。傾斜較大時,螺栓不均勻地落下,一側的牙落進去,另一側的牙沒有落下, 模型把這個狀態叫做 cross threading。
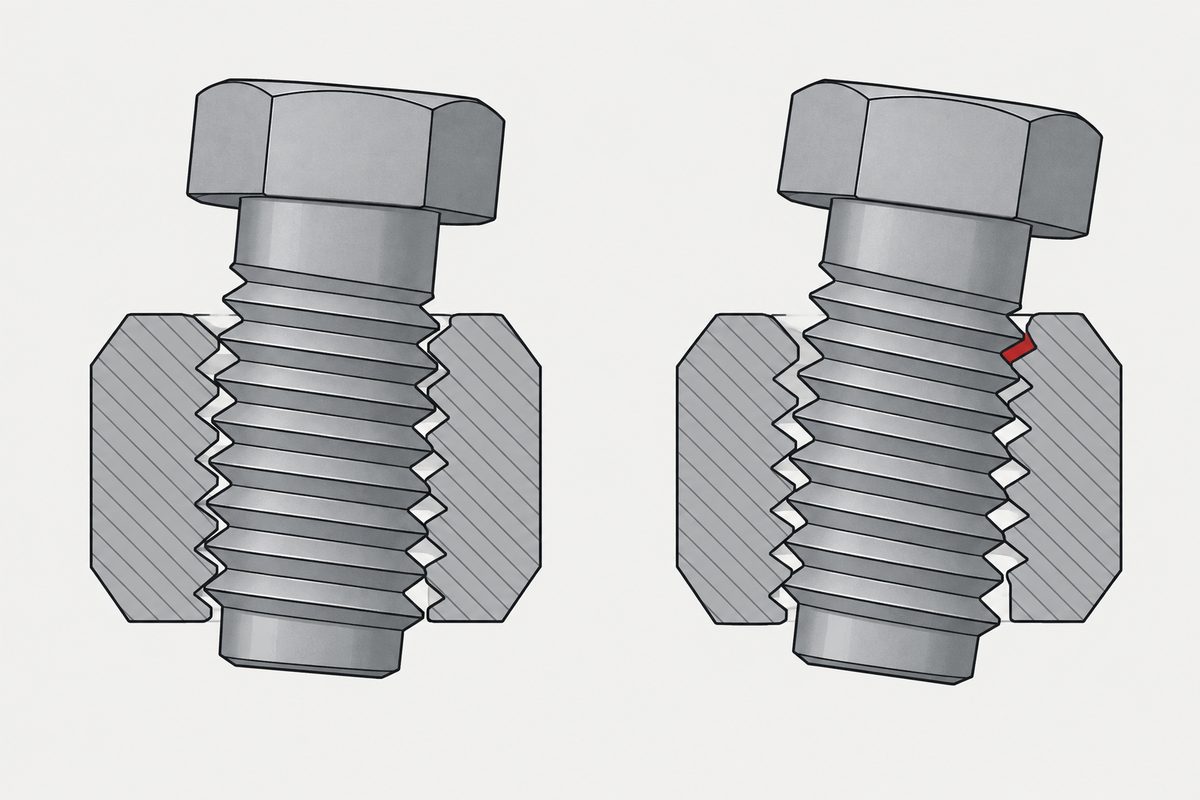
這跟提問者講的「錯開半個牙」在形狀上相近:一側落進去了,另一側沒有。之後硬鎖下去會不會等於重新攻牙, 論文沒有做這個試驗,本站也不替它下結論。論文第一節講的是另一件事:以前的自動鎖附系統靠扭矩判斷, 扭矩高到某個程度時,只能告訴你已經斜牙、插入失敗,多數情況零件已經受損。倒轉法的價值在於它發生在鎖之前。
機械手最後做得怎樣
論文也發現,傾斜較大時,螺栓掉進去的方位跟傾斜的方向大約差 90°。作者拿這個當機械手修正方向的依據。
| 裝置 | 預測落在實際方向 ±30° 內 | 其他 |
|---|---|---|
| Stanford/JPL 三指機械手 | 20 次中 9 次 | 9 次中 4 次成功扶正(目視);受力感測能力限制,對準預測的界限約 5°,所以沒有驗證修正後是否完全對準 |
| 固定夾具(同一支螺栓) | 16 次中 10 次 | 其餘都在約 ±60° 內 |
作者自己把機械手的 9/20 形容成普通的結果,歸因於手指關節沒有位置感測器。 他們提出的策略是先用 90° 規則縮小範圍,再試幾個方向看哪個力降最大,預期把要試的方向從整圈 360° 縮到 60° 到 90°。 這一段是給機器用的;人能不能感覺到掉入方位,論文沒有測,所以下面的做法只用到前面那幾個結果。
現場怎麼做
以下是本站根據論文的機制整理的手鎖起頭步驟,右旋牙適用;左旋牙方向相反。
- 先目視對正,再輕壓。論文夾具的預壓是 0 到約 9 lb(約 40 N)。論文沒有比較壓多重比較好,本站也沒有量。
- 往鬆的方向慢慢轉,直到感覺到那一下。論文沒有規定人手要轉幾圈;本站的推論是單線牙的兩個牙起點相對轉一圈會經過彼此一次,所以通常一圈內就會出現。論文看的也是倒轉一整圈的過程。
- 感覺到一下清楚的「喀」,停,改往鎖的方向轉。不需要去找最深的那一下(論文:最大的力降仍不斜牙)。這是本站依論文整理的做法,論文沒有用人手驗證。
- 一圈裡有好幾下,可能是歪了。論文把中度偏斜時的多次力變化當成偏斜訊號;本站建議退開重新對正,再倒轉一次。
- 阻力突然變大就退出來重來。這是本站的建議,論文沒有測。論文第一節的說法是,等扭矩高到告訴你斜牙了,零件多半已經受損。
- 鋁件、螺紋襯套是論文量過的組合。論文的試件是鋁板裡的鋼製 HELICOIL 襯套,襯套第一圈就是全尺寸的牙,作者說太空用鋁件用這種襯套。論文沒有和其他材料比較,不能據此說鋁件比其他組合更需要倒轉。
倒轉是起頭用的,牙已經壞掉、螺栓空轉的孔不在這一頁的範圍;那時要看的是 螺栓空轉的那個洞,塞什麼進去有用。
這一頁不能下的結論
論文的主要數據來自一支 1/2-13 UNC 鋼螺栓配鋁板內的鋼製 HELICOIL 襯套,用馬達轉螺帽板量測,不是人手,也不是公制螺栓。 「傾斜超過約 10° 就不再掉入」是兩點接觸模型在一個傾斜方向上的預測,量測只說到 10° 以內與模型吻合; 另一個方向 4° 以上就全是模型解釋不了的慢下降。所以 10° 不能當成任何螺栓的通用上限。
模型是準靜態的,只描述穩態的力變化;牙形用截頂等邊三角形近似實際的圓弧牙形;部分方向的吻合要依螺栓與螺帽的公差微調參數; 作者也寫明這個夾具不適合實際應用,而用多支螺栓建立對照圖是列在未來工作。這些結果不宜直接推廣到其他牙形、尺寸、材料或手工作業。
「人感覺得到那聲喀」是論文的陳述,論文沒有做人的試驗。論文沒有測電動工具、沒有給倒轉要幾圈、沒有測斜牙之後硬鎖會不會重新攻牙。 0.68 mm 的掉入距離是本站用論文的公式與數字回推的量級。上面的步驟是本站根據機制整理的,不是論文提出的作業標準。
這一篇屬於第 2 步,牙。完整的順序是母材、牙、頭型、驅動、表面處理、文件;至於為什麼順序做反了是重工而不是微調,見指定一顆螺絲。
常見問題
鎖螺絲前為什麼要先倒轉?
螺栓前端有一段錐度,牙在上面從無到有;往鬆的方向轉時,螺孔的牙起點會沿著越來越小的螺栓牙滑下,到某一刻螺栓往下掉一點,兩邊的牙起點錯開,這就是那聲「喀」。對得夠正時,之後往鎖的方向轉就能開始正常嚙合。Diftler 與 Walker 的論文寫明,人在看不到時常用這個當對準的指標。
倒轉時感覺到好幾下是什麼意思?
可能是螺栓歪了。論文用感測器量到正對時是一次清楚的力降,約 0.7 lb;傾斜 10° 時出現兩次快速下降加一次慢的。作者在結論寫,中度偏斜時倒轉出現多次力變化,本身就是偏斜的訊號。論文沒有做人手試驗;本站建議這時退開重新對正。
螺栓歪多少就鎖不進去?
論文的兩點接觸模型預測,在其中一個傾斜方向上超過約 10°,螺栓就不再掉進螺帽;量測在 10° 以內與模型吻合。另一個方向 4° 以上就出現模型解釋不了的訊號。這是一支 1/2-13 UNC 螺栓配螺紋襯套的結果,不能當成通用上限。
掉得最深的那一下是不是對得最正?
不是。論文發現最大的力降出現在略小於斜牙臨界角的地方,作者自己說這違反直覺。但模型與試驗數據也指出,最大的那一下仍在不會斜牙的範圍內,所以本站認為用手鎖時不必去找最深的那一下。論文證明的是最大力降仍不斜牙,不是任何一聲「喀」都保證安全。
參考資料
- Diftler, M. A. & Walker, I. D.(1999)—— Experiments in aligning threaded parts using a robot hand,IEEE Transactions on Robotics and Automation 15(5):858–868
- 同論文的作者版(1998-03-05),NASA Technical Reports Server 公開全文
- Yahoo!知恵袋(2023-10-09)—— ボルトのネジ山が潰れる原理や原因はなんでしょうか?
- 螺栓的末端有一個兩字母的名字,而其中兩種會讓它變長
- 螺絲滑牙:到底是哪一邊壞了
論文讀的是 NTRS 上的作者版全文,節次與數字照作者版;正式版的卷期頁以 Crossref 核對。圖的座標刻度在我們的文字檔裡讀不出來,本頁只引用正文明寫的數字。lb 與 in 換成 N 與 mm、0.68 mm 的掉入距離是本站換算。現場步驟是本站根據論文機制整理的。
詢價
如果組裝現場常遇到起頭咬牙,請在詢價時寫上螺紋規格、內牙材料(鋼、鋁、是否用螺紋襯套)與是否盲裝;我們會依那些條件回覆末端與牙的選項。
詢價
告訴我們品項與數量,我們會回覆可行性、交期與價格。
或直接來信 sales@tigerfasteners.com